Робототехника · 9 ноября 2026
Почему один робот проходит маршрут точно, а другой постоянно ошибается
Одинаковая программа ещё не означает одинаковую траекторию. Разбираемся, как механика и код вместе управляют движением робота.
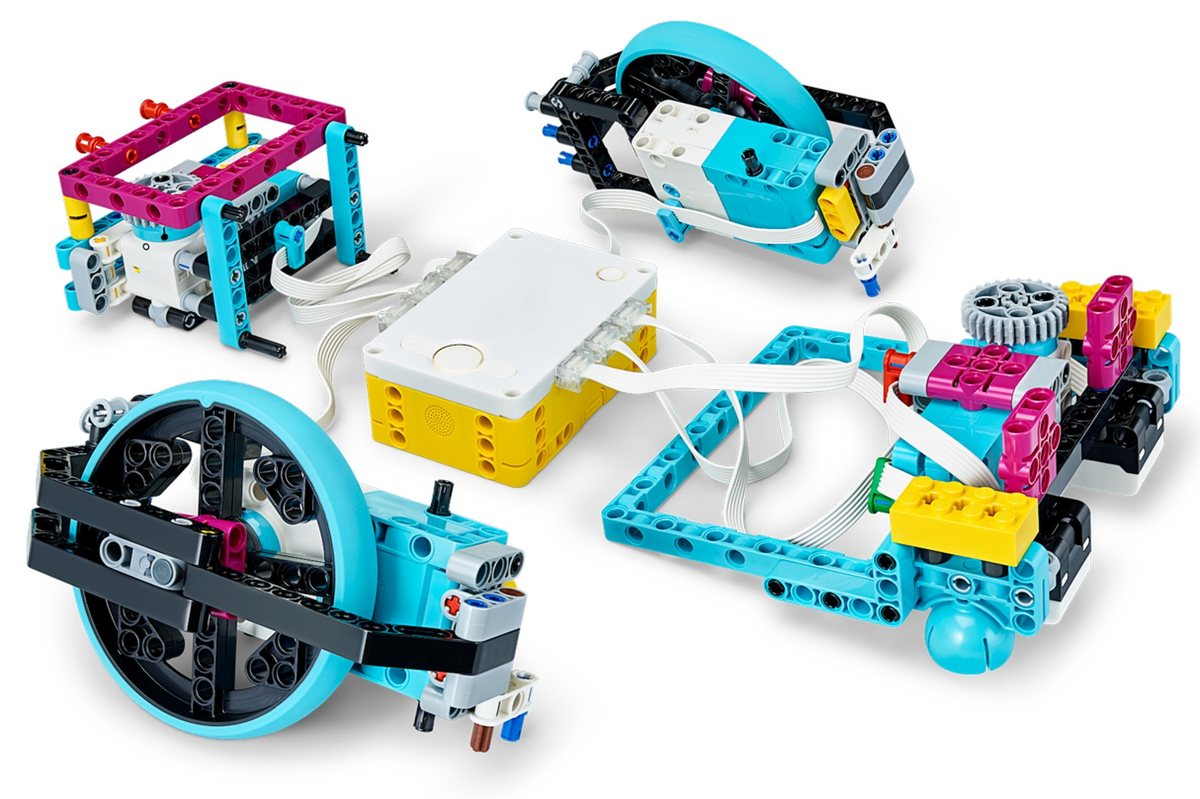
Два робота получают одинаковую команду: проехать вперёд и повернуть к финишу. Первый останавливается почти в нужной точке. Второй оказывается чуть левее. После следующего поворота разница становится ещё заметнее. Хотя внешне модели похожи, на их движение влияет целая цепочка причин: от положения оси до момента, когда программа подаёт команду остановки.
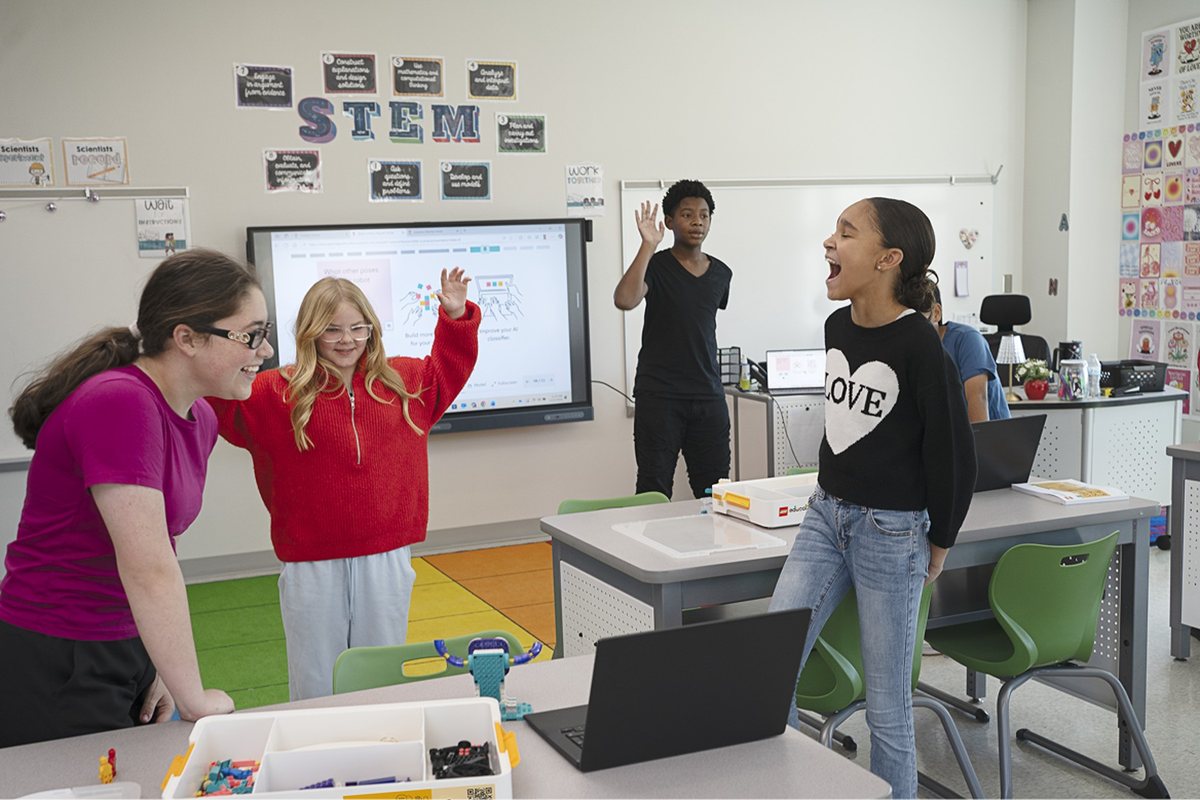
Для занятий образовательной робототехникой это содержательная инженерная задача. На одном маршруте можно увидеть связь между конструкцией, математикой и программированием. Особенно интересно наблюдать, как небольшое изменение в модели меняет результат всего заезда.
Что происходит между командой и движением
Программа задаёт действие двигателю. Двигатель вращает ось, ось передаёт движение колесу, а колесо взаимодействует с поверхностью. Каждый участник этой цепочки влияет на то, куда попадёт робот.
Например, одинаковое число оборотов колёс разного диаметра даст разное расстояние. Колесо большего диаметра за один полный оборот проходит более длинный путь, если катится без проскальзывания. Так знакомая формула длины окружности становится способом объяснить реальное движение.
Можно предложить ученикам сначала рассчитать путь, а затем измерить его на поле. Разница между расчётом и заездом даёт материал для обсуждения: насколько точно измерен диаметр, не проскальзывает ли колесо, одинаковы ли условия запуска.
Почему конструкция влияет на маршрут
Для прямолинейного движения важна симметрия ходовой части. Колёса должны свободно вращаться, оси не должны заметно изгибаться, а элементы корпуса не должны задевать поверхность. Даже аккуратно написанная программа работает через физическую конструкцию.
Отдельный предмет исследования — положение груза. Если добавить к роботу захват или перенести тяжёлую деталь, изменится распределение массы. Это может повлиять на сцепление ведущих колёс и поведение при разгоне. Ученик получает возможность проверить собственную гипотезу: что изменится, если переместить тот же груз ближе к ведущей оси?
Учебные модели LEGO Education удобны для таких сравнений: конструкцию можно разбирать, перестраивать и снова испытывать. При этом полезно сохранять фотографии вариантов, чтобы обсуждать конкретные изменения.
Скорость тоже участвует в решении
Быстрый заезд выглядит эффектно, но для небольшого поля важна управляемость. При резком разгоне и торможении условия контакта колёс с поверхностью могут меняться. Если задача требует точной остановки, интересно сравнить движение с постоянной скоростью и движение с замедлением перед целью.
Получается задача с двумя критериями: временем и точностью. Одна команда может предложить более быстрый вариант, другая — более повторяемый. Обсуждать их решения удобнее по результатам нескольких запусков, поскольку один удачный заезд ещё мало говорит о поведении системы.
Как датчик помогает роботу уточнять движение
Здесь появляется понятие обратной связи. В простейшем варианте робот выполняет заданную последовательность команд. При использовании датчиков программа получает сведения о происходящем и может корректировать действие.
В зависимости от оснащения модели это могут быть показания вращения двигателя, ориентации корпуса, расстояния до препятствия или положения относительно линии. Датчик вращения сообщает о движении механизма, но сам по себе не доказывает, что колесо прошло такой же путь по полу: возможное проскальзывание остаётся отдельным фактором.
Для ученика это важный переход в понимании программирования роботов. Команда «поверни» превращается в задачу «поворачивай, наблюдай за изменением и остановись при нужном условии».
Один маршрут как инженерное исследование
Для небольшого проекта достаточно обозначить старт, прямой участок, поворот и финишную область. Сначала команда испытывает исходную модель, затем выбирает одно изменение: расположение груза, скорость или способ определения поворота. Остальные условия сохраняют настолько одинаковыми, насколько возможно.
Результаты можно представить на плане поля: отметить точки остановки и сравнить, насколько они разбросаны. Такая работа объединяет измерения, геометрию и анализ программы. У проекта появляется содержательная история: какое предположение было у команды, что она изменила и что увидела после испытаний.
В кабинете робототехники для этого нужны модели, поверхность для заездов, место для сборки и возможность фиксировать наблюдения. Именно сочетание этих элементов превращает короткую поездку робота в полноценную инженерную задачу.
Kerneu Group предлагает оборудование и мебель для учебных кабинетов. Посмотрите решения для образовательных учреждений, включая оснащение кабинетов робототехники в Казахстане.