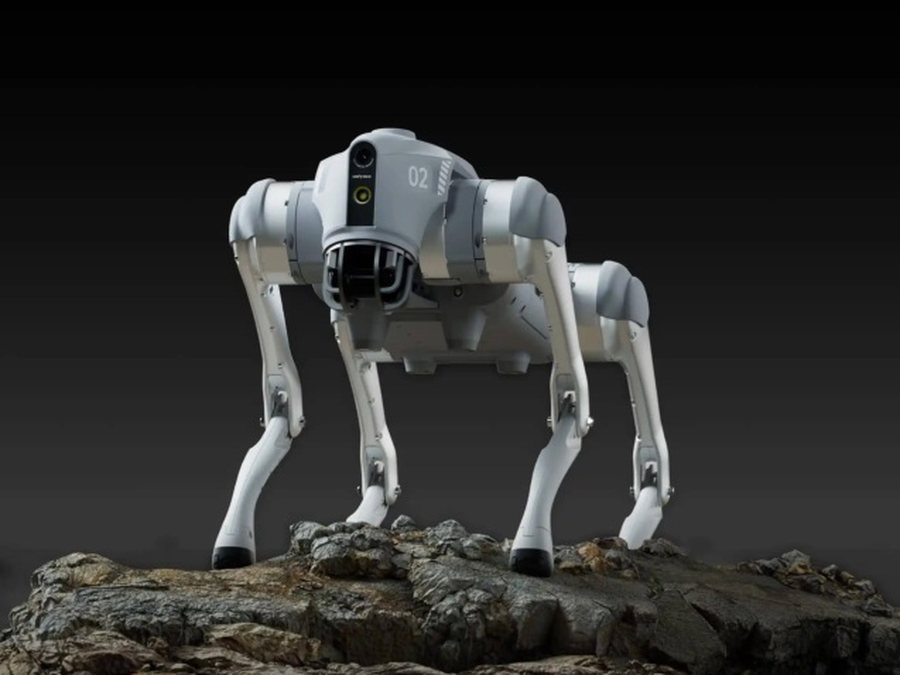
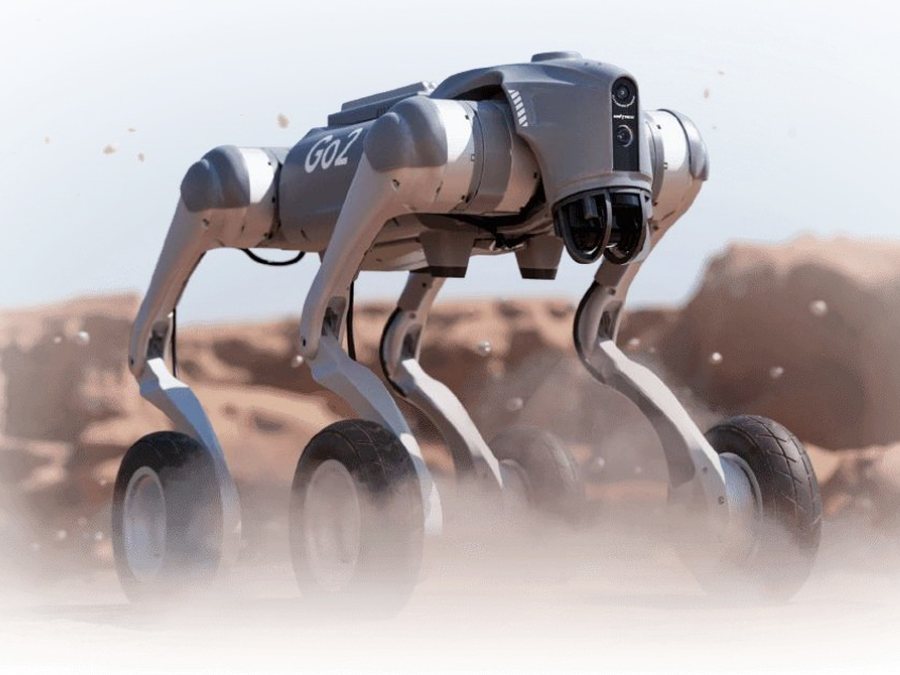
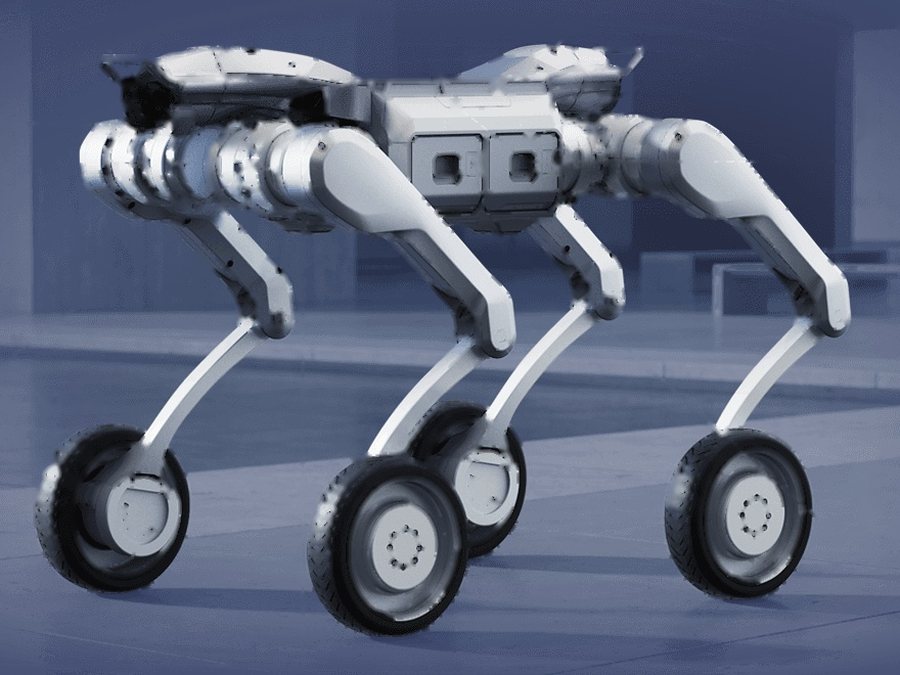
Роботы Unitree в Казахстане

Гуманоидные и четвероногие роботы для образования, науки и промышленности.

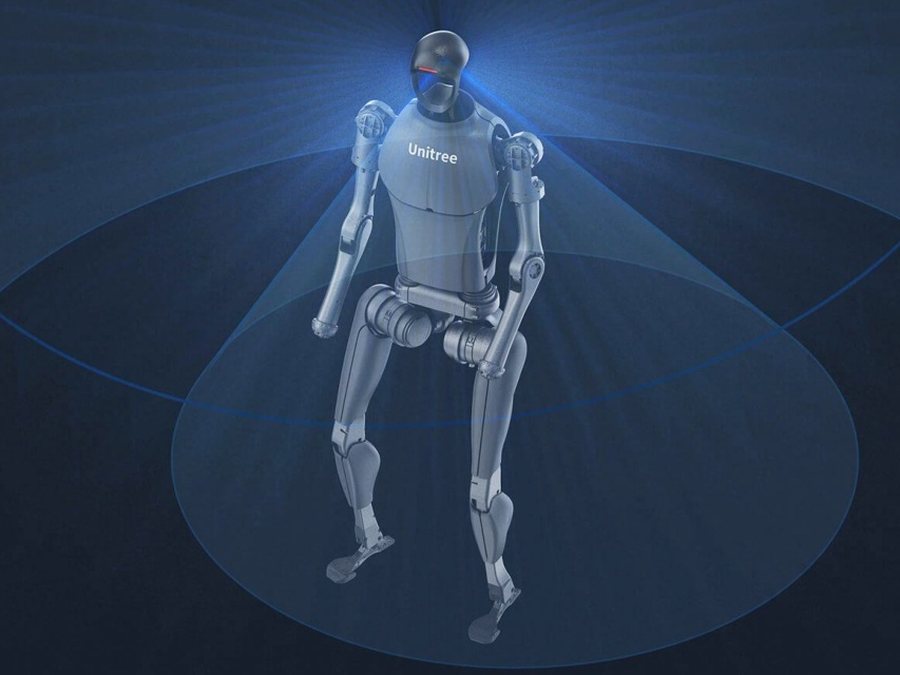
Линейка роботов Unitree: гуманоиды и четвероногие роботы

Модели Unitree

Каталог 2026, PDF ↗
Робот Unitree R1 EDU

R1 EDU

Лёгкий гуманоид для учебных лабораторий и экспериментов с голосом и зрением.

Рост
123 см
Масса
≈29 кг
Восприятие
Бинокулярная камера
Получить предложение
Характеристики

Бинокулярная камера, микрофонный массив и динамик. Мультимодальная модель для работы с голосом и изображениями. Поддержка симуляционных платформ.

Габариты: 1230 × 357 × 190 мм. 26–40 степеней свободы, работа от батареи ≈1 ч. Кисти и вычислительные модули доступны как опции.

Страница 16 в каталоге ↗
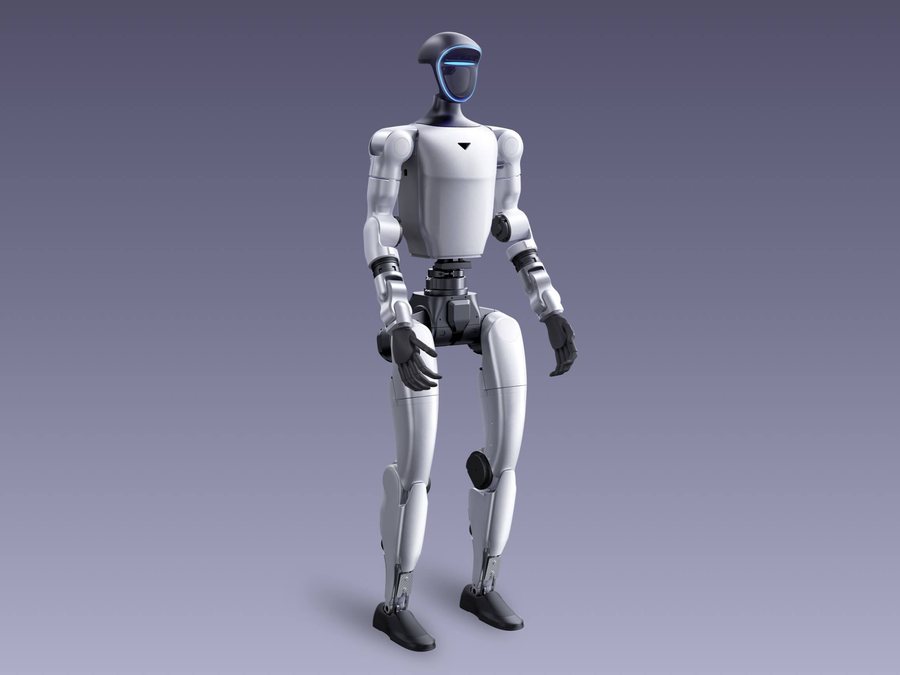
Робот Unitree G1

G1

Базовая версия компактного гуманоида. Вторичная разработка — в версии G1 EDU.

Рост
132 см
Масса
≈35 кг
Восприятие
3D LiDAR и камера глубины
Получить предложение
Характеристики

23 степени свободы, момент колена до 90 Н·м, нагрузка на руку около 2 кг. Четыре микрофона и динамик 5 Вт.

В сложенном виде: 690 × 450 × 300 мм. Работа от батареи ≈2 ч, быстросъёмная батарея 9000 мА·ч. Wi-Fi 6 и Bluetooth 5.2. Вторичная разработка — в версии G1 EDU.

Робот Unitree G1 EDU

G1 EDU

Разработка движений гуманоида и эксперименты с захватом предметов.

Рост
132 см
Масса
от ≈35 кг
Восприятие
3D LiDAR и камера глубины
Получить предложение
Характеристики

Поддерживает вторичную разработку, обучение с подкреплением и имитационное обучение. Опциональные трёхпалые кисти Dex3-1 с силовым управлением.

23–43 степени свободы, работа от батареи ≈2 ч, быстросъёмная батарея 9000 мА·ч. В сложенном виде: 690 × 450 × 300 мм. Wi-Fi 6 и Bluetooth 5.2.

Страница 12 в каталоге ↗
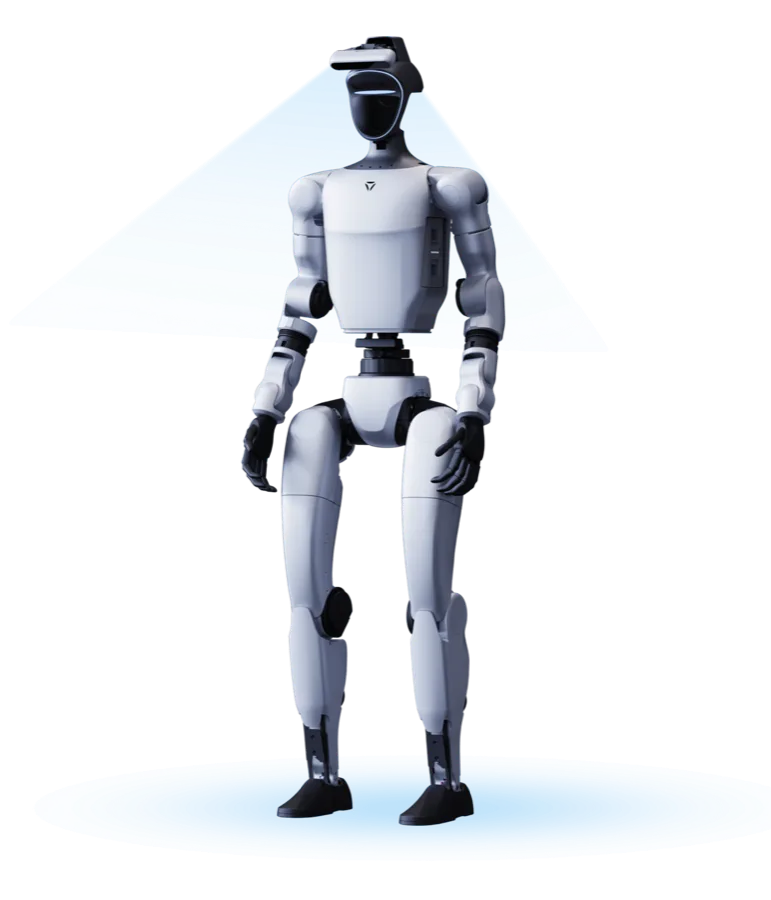
Робот Unitree H2 / H2 EDU

H2 / H2 EDU

Полноразмерный гуманоид. Вторичная разработка — только в версии H2 EDU.

Рост
182 см
Масса
≈70 кг
Восприятие
Бинокулярная камера
Получить предложение
Характеристики

Бионическая голова, микрофонный массив и динамик. Семь степеней свободы каждой руки, три у поясницы и две у головы.

31 степень свободы, работа от батареи ≈3 ч, батарея 972 Вт·ч. Момент сустава ноги до 360 Н·м. Вторичная разработка предусмотрена в версии H2 EDU.

Страница 15 в каталоге ↗
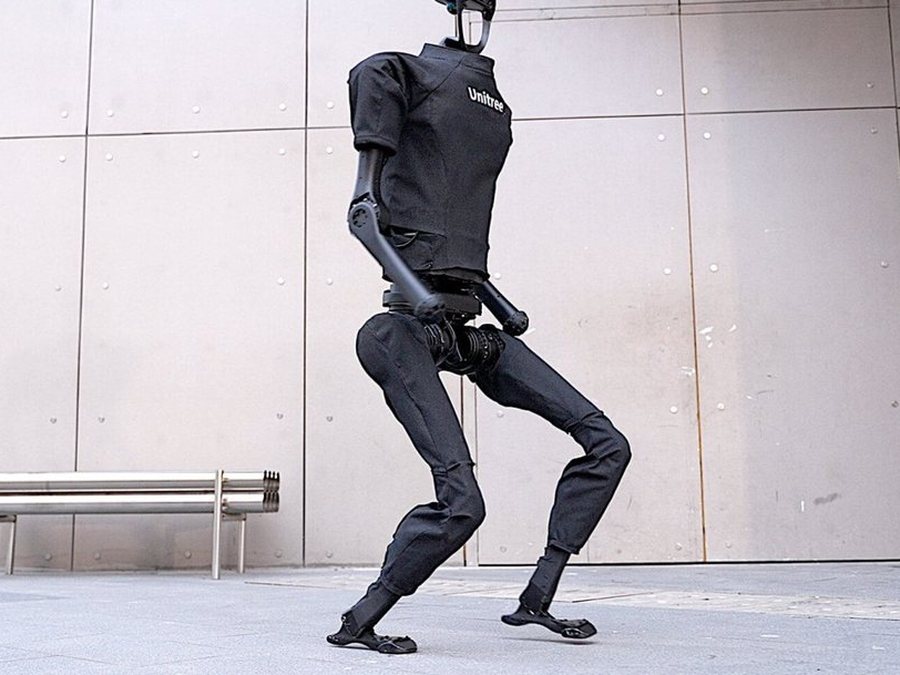
Робот Unitree H1

H1

Исследования ходьбы, равновесия и управления полноразмерным гуманоидом.

Рост
≈180 см
Масса
≈47 кг
Восприятие
3D LiDAR и камера глубины
Получить предложение
Характеристики

Устойчивая ходьба и бег со скоростью до 3,3 м/с. Раздельные вычислительные блоки для функций платформы и для разработки.

Момент сустава до 360 Н·м. Быстросъёмная батарея 864 Вт·ч. Приводы с низкой инерцией и промышленными подшипниками.

Страница 13 в каталоге ↗
Робот Unitree H1-2

H1-2

Развитие H1 с подвижными руками для работы с предметами.

Рост
≈178 см
Масса
≈70 кг
Восприятие
3D LiDAR и камера глубины
Получить предложение
Характеристики

Развитие платформы H1: 27 степеней свободы, по 7 степеней свободы в каждой руке и по 6 в каждой ноге.

Момент сустава руки до 120 Н·м, ноги до 360 Н·м. Быстросъёмная батарея 864 Вт·ч.

Страница 14 в каталоге ↗
G1-Comp

G1-Comp

Платформа G1 для соревнований, в том числе футбола RoboCup.

Рост
≈130 см
Масса
≈35 кг
Вычислитель
Orin NX, 100 TOPS
Получить предложение
Характеристики

Распознавание поля на алгоритме YOLO11, определение положения по монокулярной и бинокулярной камерам. SDK RoboCup с интерфейсами зрения и управления движением.

25–45 степеней свободы, габариты стоя 1320 × 450 × 200 мм. Работа от батареи ≈2 ч. Симуляция в Isaac Gym и MuJoCo, поддержка ROS.

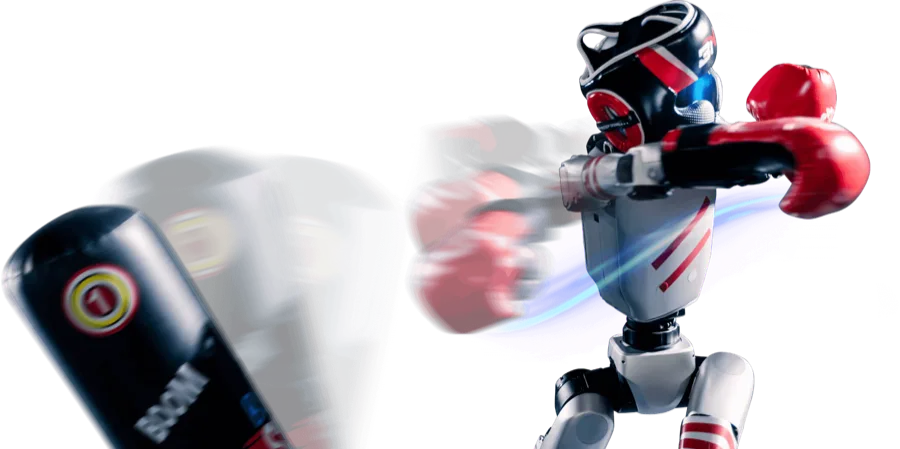
G1-Boxing

G1-Boxing

G1 для боксёрских показов: удары, уклоны и быстрое восстановление равновесия.

Основа
Unitree G1
Приёмы
Удары руками и ногами
Управление
Оператор, пульт, голос
Получить предложение
Характеристики

Движения обучены по данным захвата движений. Прямые и боковые удары, удар ногой, восстановление равновесия после сильных толчков.

Управление движениями оператора, с пульта или голосом. Платформа G1.

G1-D

G1-D

Платформа для сбора данных и обучения моделей: робот и программные инструменты.

Степени свободы
19 без захватов
Руки
2 × 7
Назначение
Данные и обучение
Получить предложение
Характеристики

Две руки по 7 степеней свободы, талия — 2, подъёмная колонна — 1, мобильное основание — 2.

Платформа включает инструменты сбора данных — задачи, разметка, проверка, хранение, экспорт — и инструменты обучения и запуска моделей.

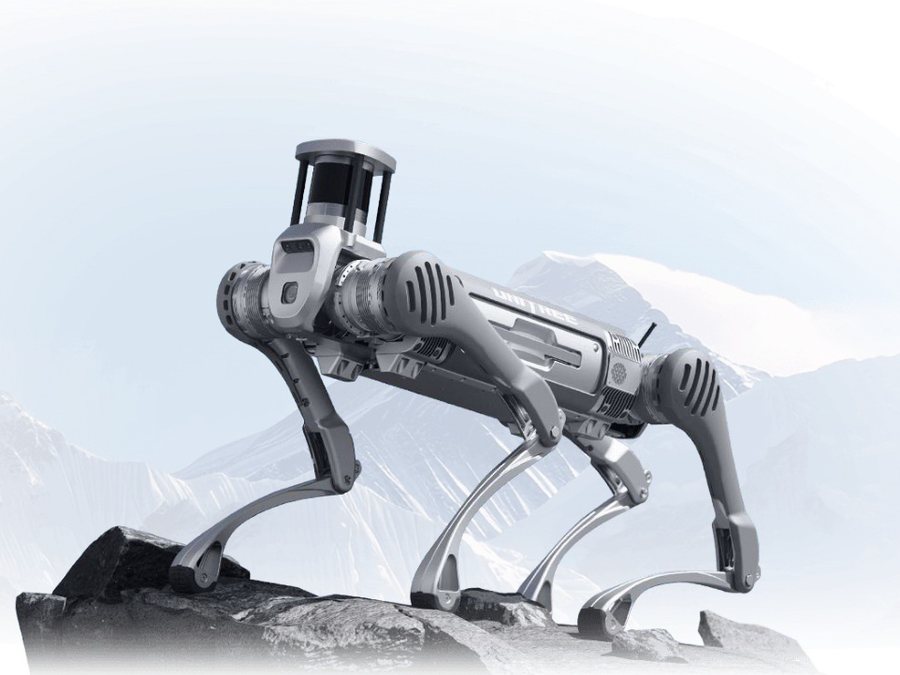
Робот Unitree Go2 AIR / PRO

Go2 AIR / PRO

Базовые версии Go2 для знакомства с четвероногой робототехникой.

Нагрузка
≈7–8 кг
Скорость
до 3,5 м/с
Уклон
30–40°
Получить предложение
Характеристики

4D LiDAR и широкоугольная HD-камера. В версии PRO: момент сустава около 45 Н·м, голосовые функции, модуль 4G с GPS.

Аккумулятор 8000 мА·ч, работа около 1–2 ч. Wi-Fi 6 и Bluetooth. Вторичная разработка предусмотрена в версиях EDU.

Робот Unitree Go2 EDU

Go2 EDU

Обучение программированию роботов, навигации и компьютерному зрению.

Масса
≈15 кг
Нагрузка
≈8 кг
Скорость
0–3,7 м/с
Получить предложение
Характеристики

4D LiDAR L2 с обзором 360° × 96°. Построение карты, следование за оператором и интерфейсы для собственных программ.

Габариты стоя: 700 × 310 × 400 мм. 12 приводов, момент сустава около 45 Н·м. Преодолеваемый уклон до 40°.

Страница 4 в каталоге ↗
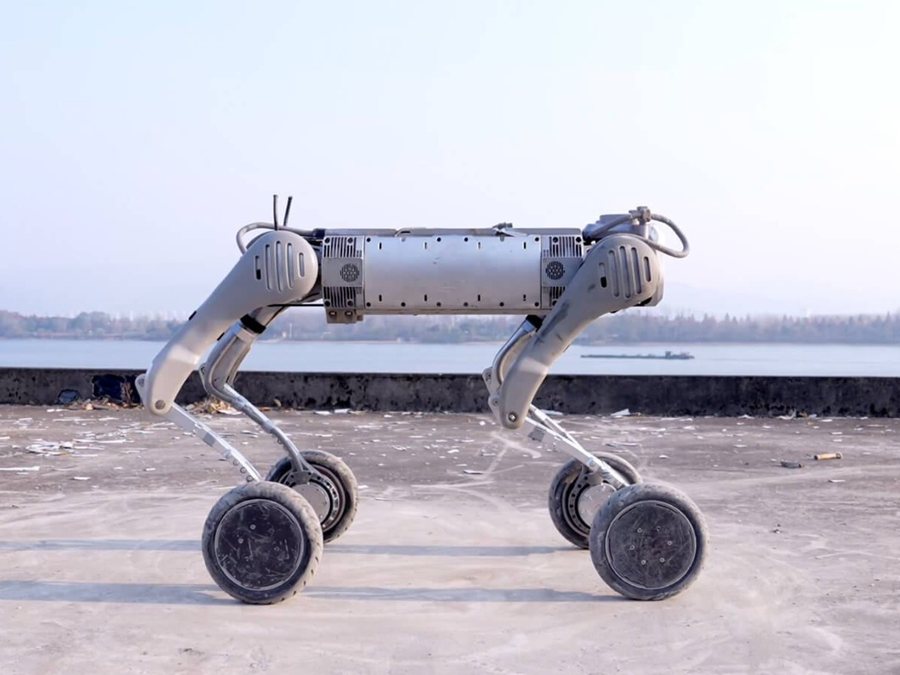
Робот Unitree Go2-W

Go2-W

Колёса и шаги: ровные участки, лестницы и пересечённая местность.

Масса
≈18 кг
Нагрузка
≈8 кг
Скорость
0–2,5 м/с
Получить предложение
Характеристики

Лидар и широкоугольная HD-камера. Пневматические шины 7 дюймов. Колёсное движение сочетается с перешагиванием препятствий.

Габариты стоя: 700 × 430 × 500 мм. 16 приводов. Препятствия высотой менее 70 см, уклон до 35°.

Страница 5 в каталоге ↗
Робот Unitree A2

A2

Платформа для обхода объектов и перевозки оборудования.

Масса
≈42 кг
Нагрузка
≈25 кг
Автономность
более 5 ч
Получить предложение
Характеристики

Две батареи с горячей заменой, HD-камера и передний свет. Один LiDAR в A2, два в A2 Pro. Поддержка вторичной разработки.

Более 5 ч ходьбы без нагрузки, более 3 ч с грузом 25 кг. Габариты: 820 × 440 × 570 мм. Рабочая температура от −20 до +55 °C.

Страница 6 в каталоге ↗
Робот Unitree A2-W

A2-W

Колёсная платформа для инспекции и перевозки оборудования.

Масса
≈52 кг
Нагрузка
≈25 кг
Автономность
более 3,5 ч
Получить предложение
Характеристики

Горячая замена двух батарей, HD-камера и передний свет. Один LiDAR в A2-W, два в A2-W Pro. Интерфейсы для разработки.

Более 3,5 ч движения без нагрузки, более 1,5 ч с грузом 25 кг. Колёса Ø190 мм, 16 приводов. Температура от −20 до +55 °C.

Страница 7 в каталоге ↗
Робот Unitree B2

B2

Обход объектов и перевозка оборудования на лестницах и склонах.

Масса
≈60 кг
Нагрузка
более 40 кг
Автономность
более 5 ч
Получить предложение
Характеристики

Стабилизация при движении и подъёме по лестницам, сменная батарея. Бег со скоростью более 6 м/с.

Препятствия до 40 см, уклон более 45°. Более 4 ч непрерывной ходьбы с грузом 20 кг. Момент сустава 360 Н·м.

Страница 8 в каталоге ↗
Робот Unitree B2-W

B2-W

Протяжённые маршруты на открытых площадках и сложном рельефе.

Масса
≈85 кг
Нагрузка
более 40 кг
Защита
IP67
Получить предложение
Характеристики

Работа на склонах, траве, гравии и лестницах. Батарея ёмкостью более 2 кВт·ч.

Колёса Ø225 мм. Габариты стоя: 1098 × 550 × 758 мм. Температура эксплуатации от −20 до +55 °C.

Страница 9 в каталоге ↗
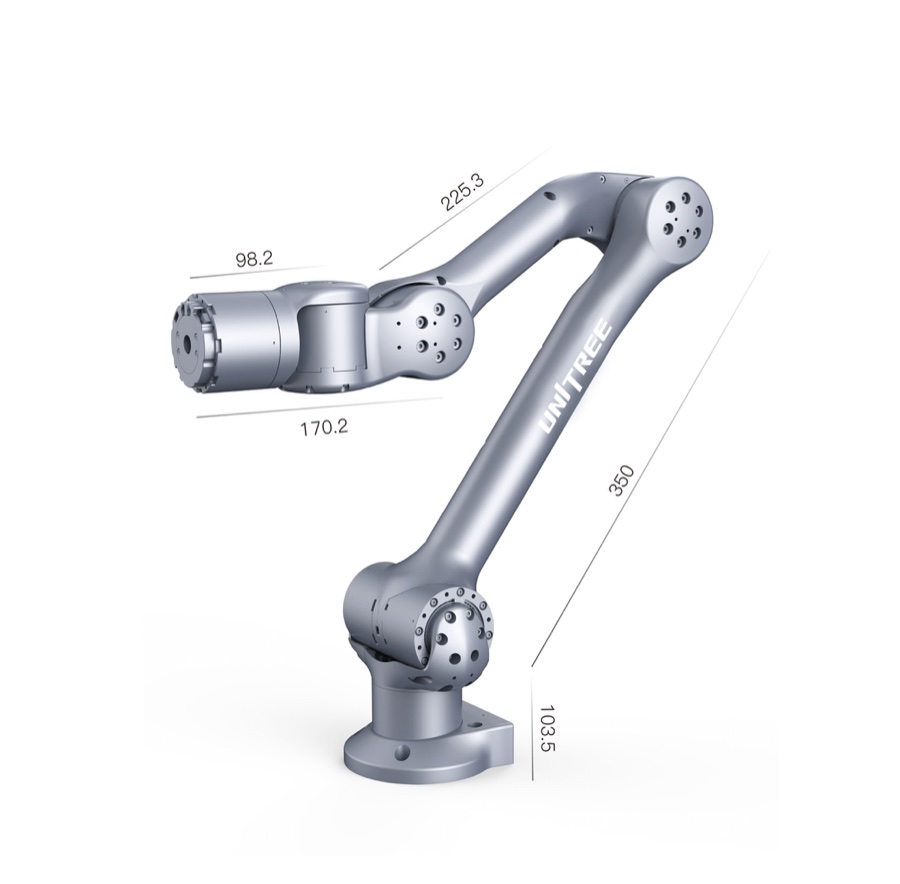
Z1

Z1

Лёгкий шестиосевой манипулятор для мобильных роботов и лабораторных задач.

Нагрузка
2–3 кг
Вылет
740 мм
Повторяемость
≈0,1 мм
Получить предложение
Характеристики

6 осей, масса 4,3 кг в версии Z1 AIR и 4,5 кг в Z1 PRO. Питание 24 В, интерфейс Ethernet, ОС Ubuntu.

Позиционное управление и управление усилием, обратная связь по усилию, обнаружение столкновений. Мощность до 500 Вт.

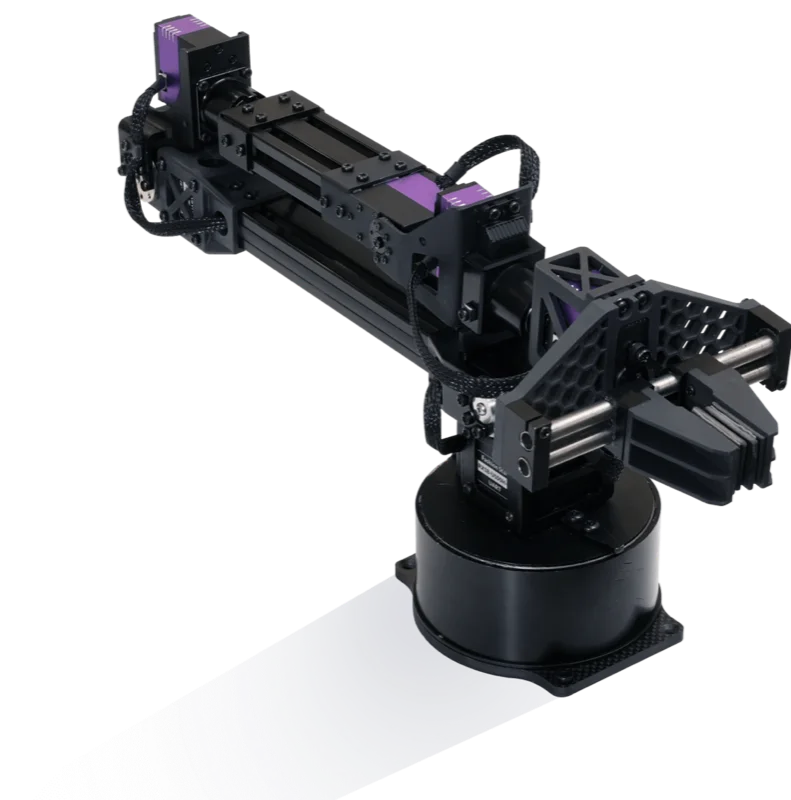
D1-T

D1-T

Манипулятор для телеуправления и сбора данных для обучения ИИ.

Масса
≈2,37 кг
Оси
6 + захват
Нагрузка
500 г
Получить предложение
Характеристики

Алюминиевый корпус, длина 670 мм с захватом и 550 мм без него. Сервоприводы с управлением положением, скоростью и усилием.

Подключается к камерам и мобильным платформам. Питание 24 В. Комплекты: двухрукий стандартный и четырёхрукий полный.

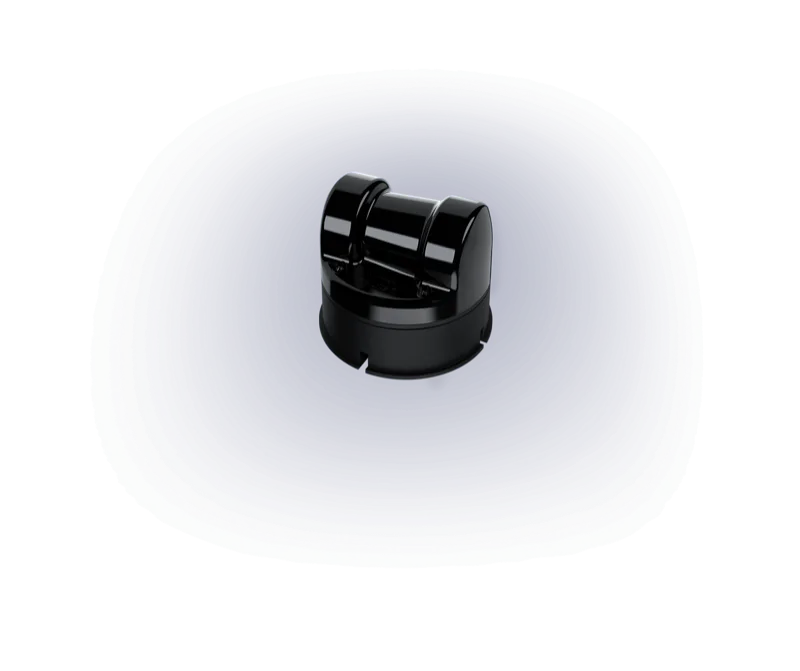
4D LiDAR L1

4D LiDAR L1

Компактный 4D-лидар для навигации и картографии мобильных роботов.

Обзор
360° × 90°
Дальность
30 м
Частота
21 600 точек/с
Получить предложение
Характеристики

Слепая зона 0,05 м, дальность 30 м при отражении 90%. Масса 230 г, размеры 75 × 75 × 65 мм.

Встроенный IMU. Для SLAM достаточно облака точек и IMU лидара, открытое решение доступно у производителя.

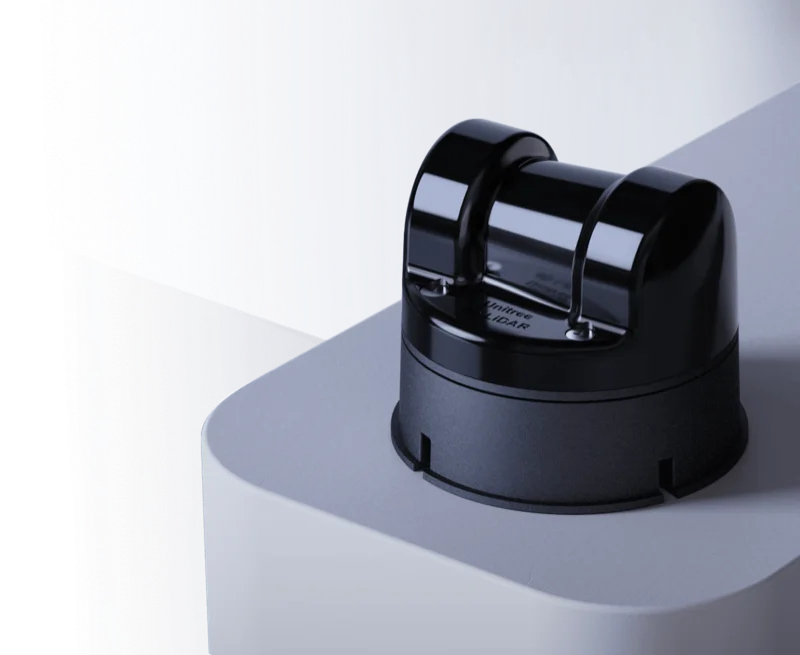
4D LiDAR L2

4D LiDAR L2

Лидар для SLAM, навигации и обхода препятствий. Штатный датчик Go2.

Обзор
360° × 96°
Дальность
30 м
Частота
64 000 точек/с
Получить предложение
Характеристики

Точность измерения 2 см, разрешение по дальности 4,5 мм, слепая зона 0,05 м. Масса 230 г, размеры 75 × 75 × 65 мм.

Интерфейсы ENET UDP и TTL UART, встроенный IMU. Работает в помещении и на улице. Штатный лидар Go2.

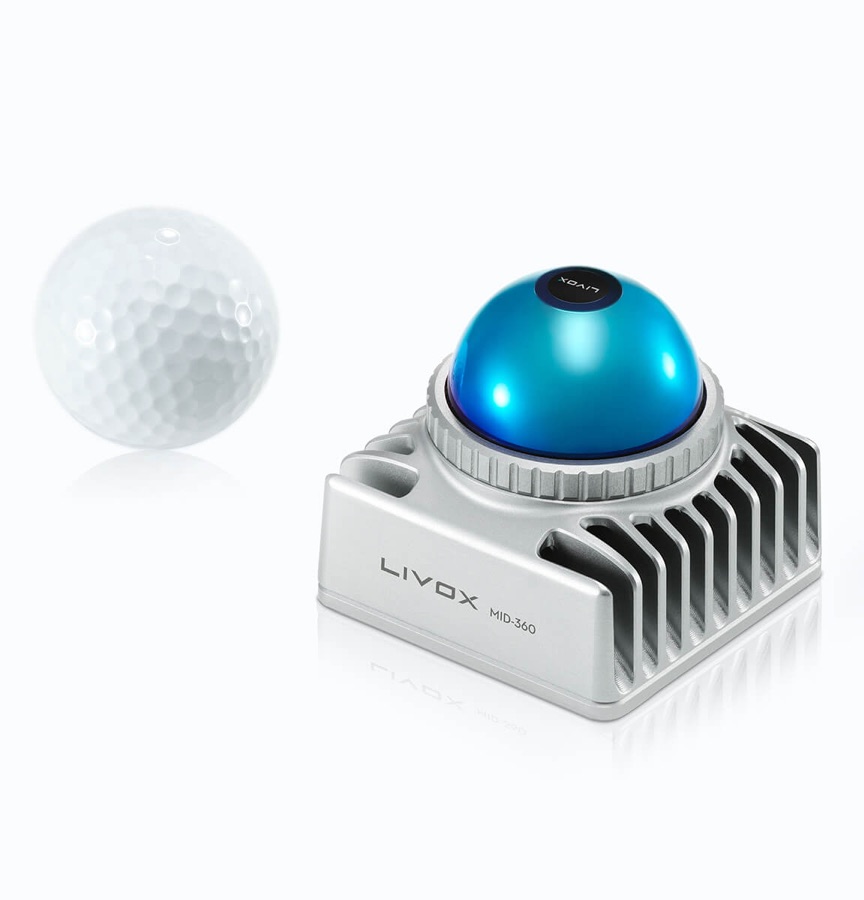
Livox Mid-360

Livox Mid-360

Компактный лидар для SLAM, навигации и 3D-картографии.

Обзор
360° × 59°
Дальность
40 м
Частота
200 000 точек/с
Получить предложение
Характеристики

Дальность 40 м при отражении 10% и 70 м при 80%, минимальная дальность 0,1 м. Масса 265 г, размеры 65 × 65 × 60 мм.

Степень защиты IP67, питание 9–27 В, около 6,5 Вт. Интерфейс Ethernet 100 Base-TX, частота кадров 10 Гц.

Hesai XT16

Hesai XT16

Лидар с 16 каналами для автономной навигации, SLAM и обхода препятствий.

Обзор
360° × 30°
Дальность
до 120 м
Частота
320 000 точек/с
Получить предложение
Характеристики

16 каналов. Точность ±1 см, разрешение по дальности 0,5 см (1σ), дальность от 0,05 до 120 м.

Угловое разрешение 0,18° по горизонтали и 2° по вертикали. Масса 800 г, размеры Ø76 × 103,2 мм.

Сравнить модели в таблице
Гуманоидные роботы
МодельРостМассаСтепени свободыРабота от батареиЗадачи
R1 EDU123 см≈29 кг26–40≈1 чРазработка алгоритмов, эксперименты с ИИ
G1 EDU132 смот ≈35 кг23–43≈2 чУправление, обучение, манипуляция
H2 / H2 EDU182 см≈70 кг31≈3 чКоординация движений, работа с объектами
H1≈180 см≈47 кг——Двуногая локомоция, восприятие
H1-2≈178 см≈70 кг27—Локомоция и манипуляция
G1132 см≈35 кг23≈2 чБазовая гуманоидная платформа
G1-Comp≈130 см≈35 кг25–45≈2 чСоревнования, RoboCup
G1-Boxing————Боксёрские показы
G1-D——19—Сбор данных и обучение
Четвероногие и колёсно-шагающие роботы
МодельТипМассаНагрузкаСкоростьАвтономность без нагрузки
Go2 AIR / PROШагающий—≈7–8 кг0–2,5 / 0–3,5 м/с—
Go2 EDUШагающий≈15 кг≈8 кг0–3,7 м/с—
Go2-WКолёсно-шагающий≈18 кг≈8 кг0–2,5 м/с—
A2Шагающий≈42 кг≈25 кг—более 5 ч
A2-WКолёсно-шагающий≈52 кг≈25 кг—более 3,5 ч
B2Шагающий≈60 кгболее 40 кгболее 6 м/сболее 5 ч
B2-WКолёсно-шагающий≈85 кгболее 40 кг——

Данные из каталога Unitree 2026 и с сайта производителя. Прочерк — параметр не указан.

Проекты Kerneu на роботах Unitree

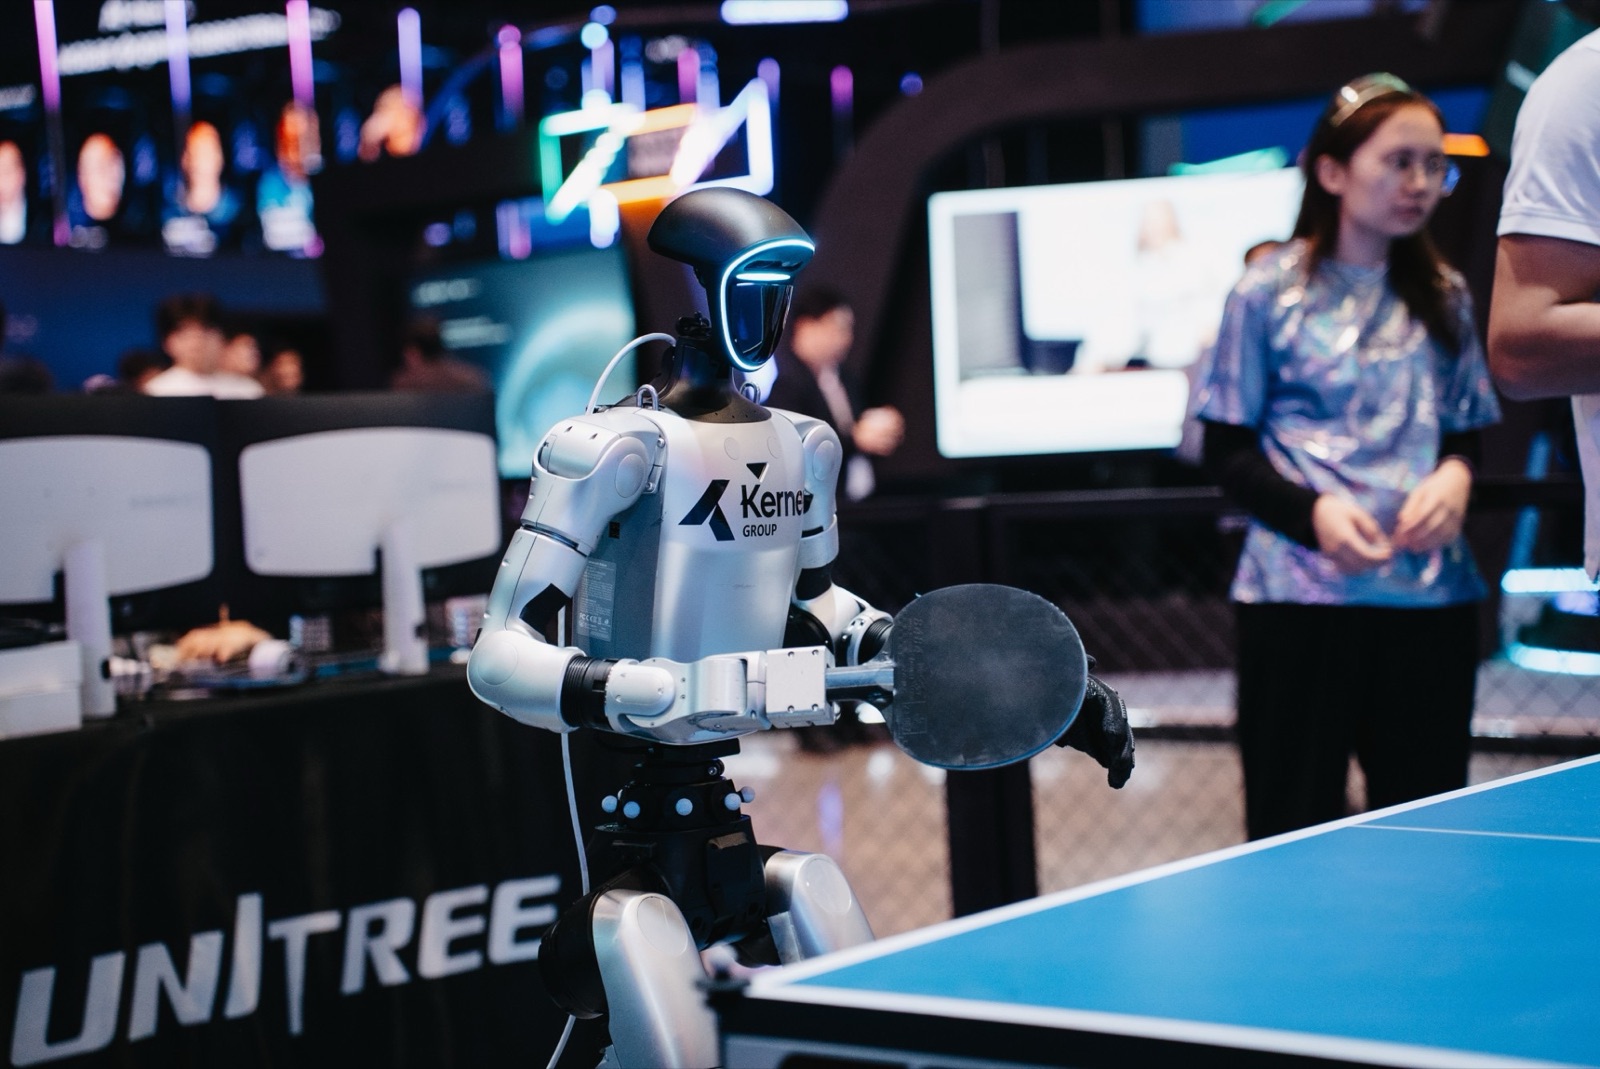
Робот Kerneu играет в пинг-понг

Настольный теннис

Робот находит мяч камерой, рассчитывает траекторию и отбивает.

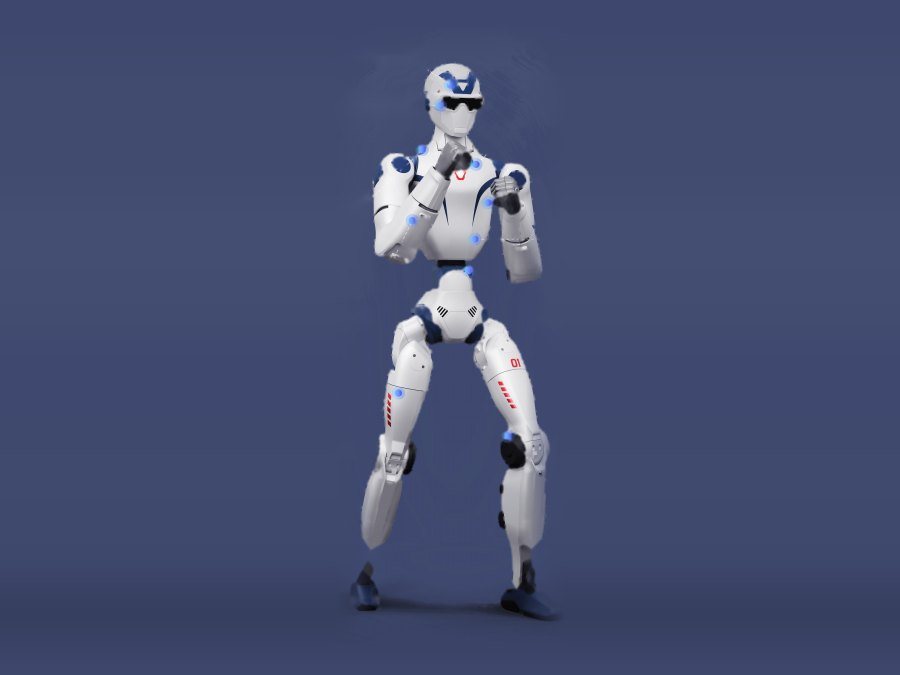
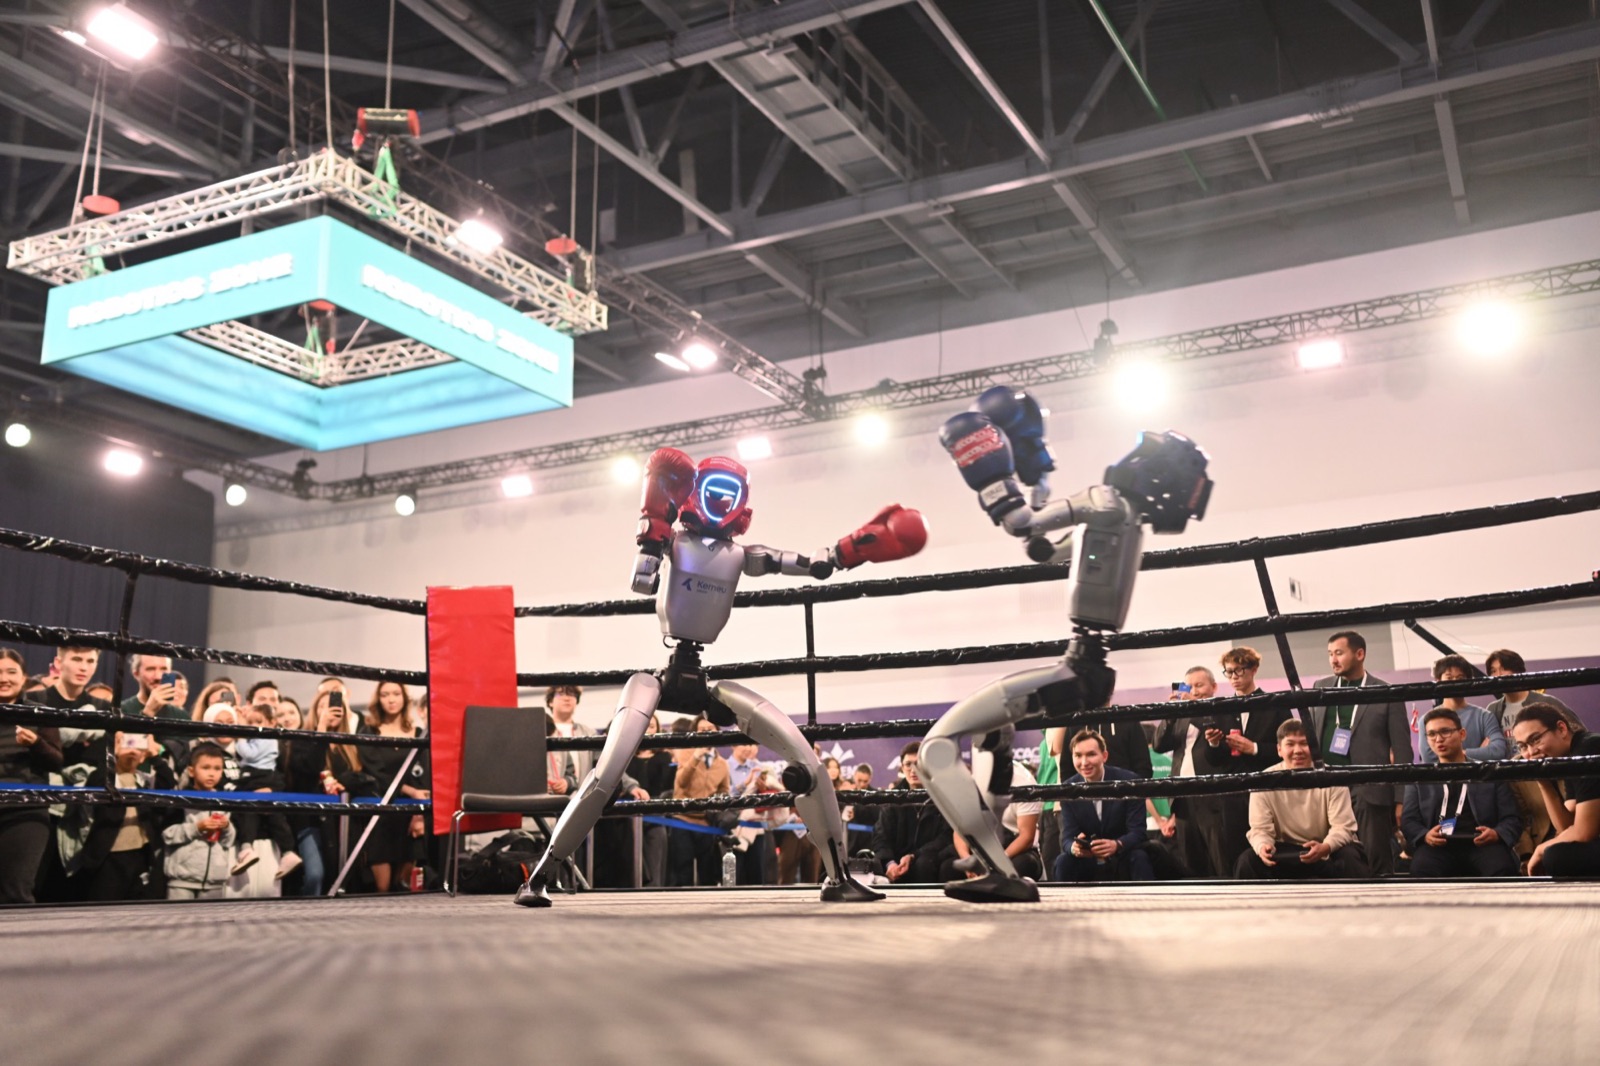
Гуманоидные роботы Unitree на ринге

Бокс гуманоидов

Спарринг под управлением операторов: роботы держат равновесие после ударов.

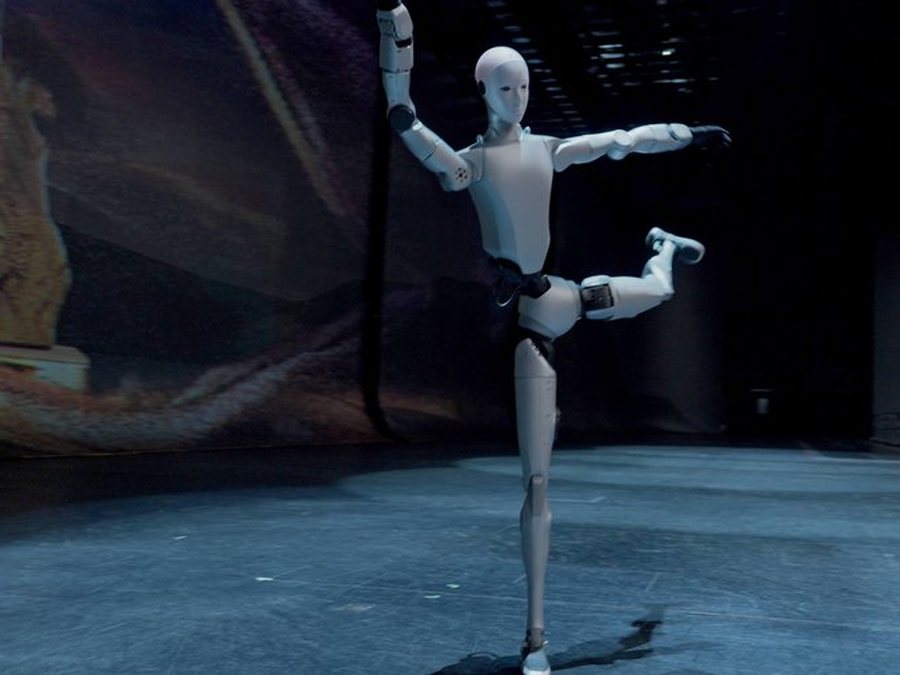
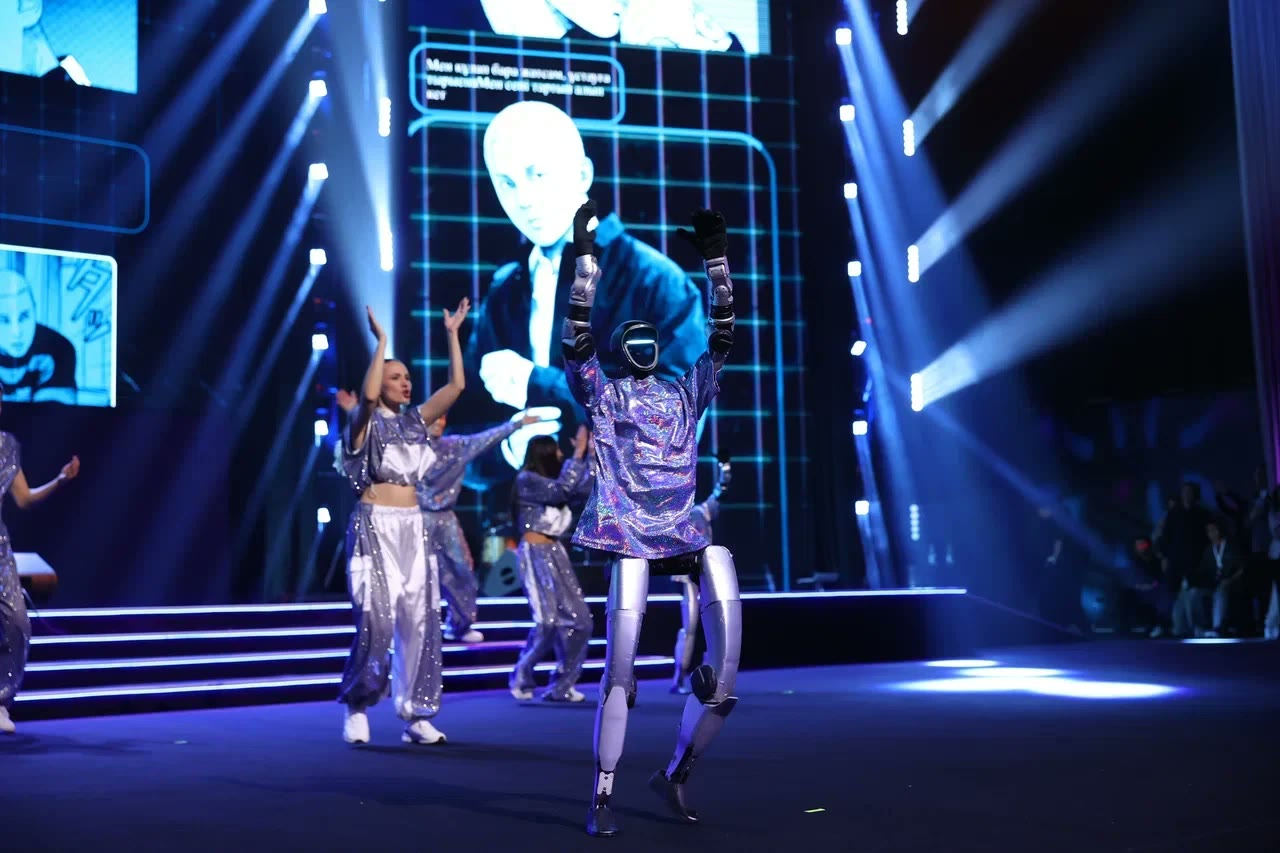
Гуманоидный робот танцует с танцорами на сцене

Танцевальный номер

Гуманоид выступает с танцорами, движения запрограммированы под музыку.

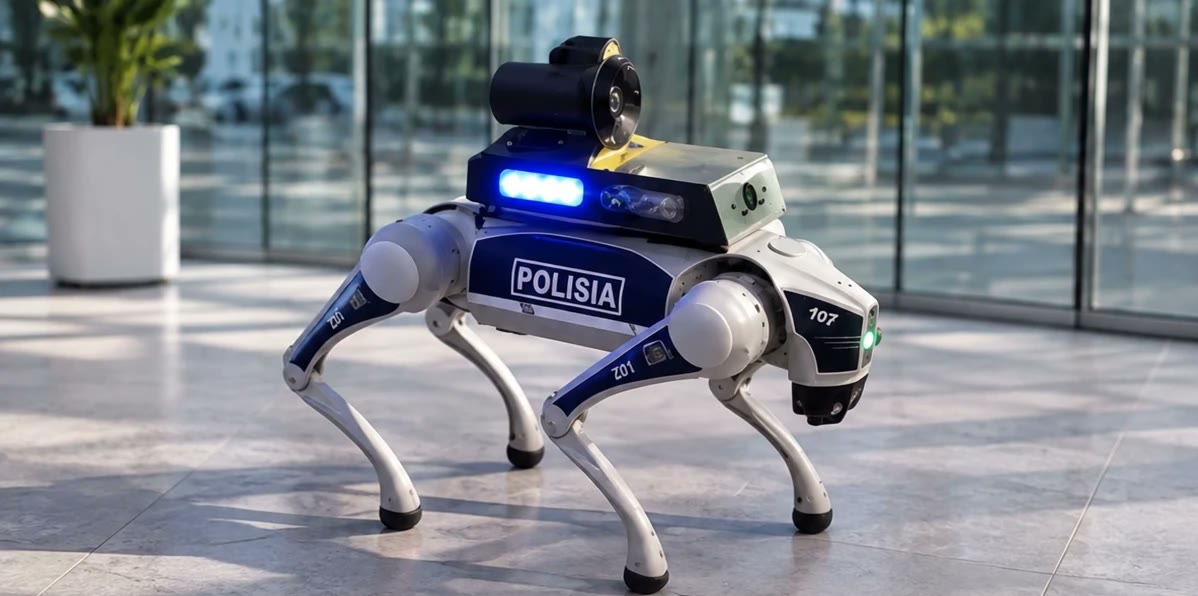
Четвероногий робот Unitree для МЧС с навесным оборудованием

Робот для МЧС

Четвероногий Unitree с навесным модулем и специальной окраской.

Где применяют

  • Образование и наука

    Программирование движения, зрение, навигация и машинное обучение.

    Go2 EDU · G1 EDU · R1 EDU · H2 EDU

  • Промышленность

    Обход и осмотр территорий, перевозка навесного оборудования.

    A2 · A2-W · B2 · B2-W

  • Выставки и мероприятия

    Демонстрации на выставках, форумах и сценах.

    Go2 · G1 · H1 · H2

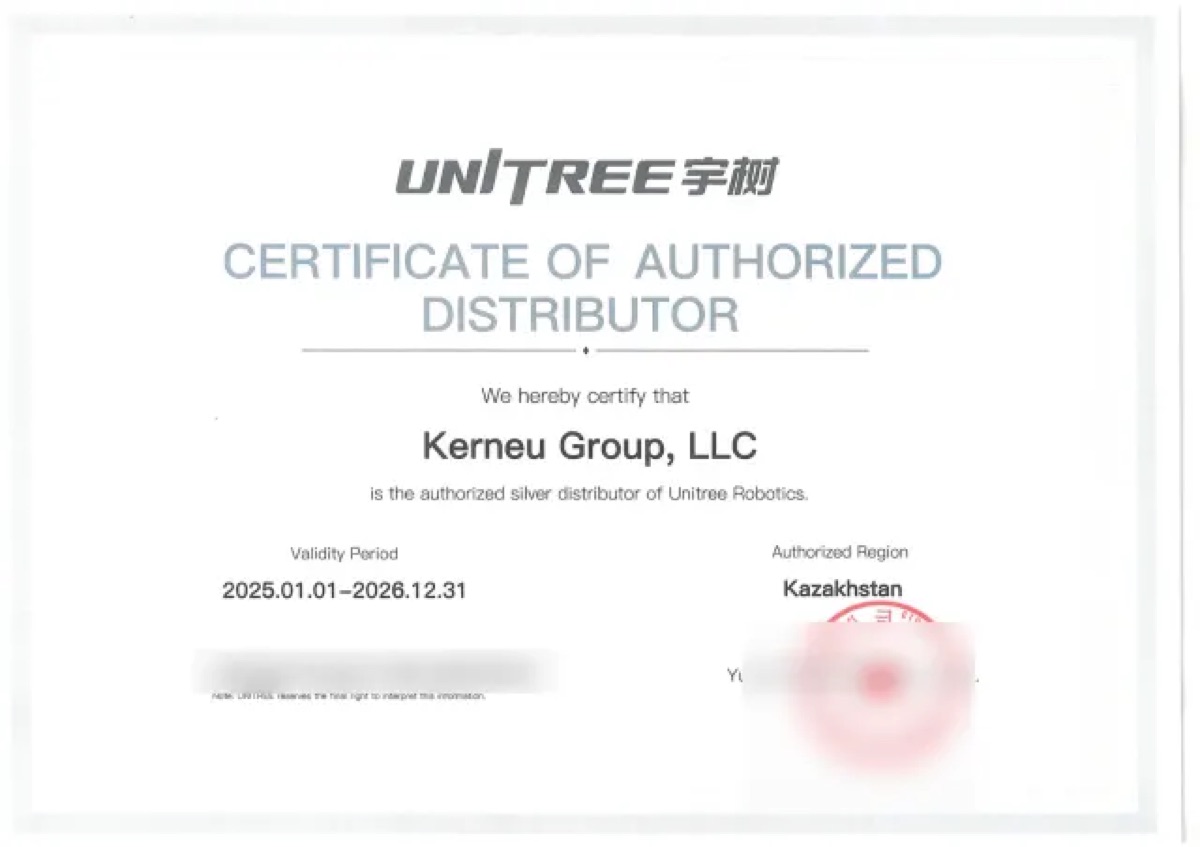
Сертификат авторизованного дистрибьютора Unitree Robotics, выданный Kerneu Group

Поставка и запуск

Kerneu Group — авторизованный дистрибьютор Unitree Robotics в Казахстане.

  1. Подбормодель и версия под задачи проекта
  2. Комплектацияопции и коммерческое предложение
  3. Поставкароботов Unitree в Казахстан
  4. Запускнастройка под задачи и обучение сотрудников

Вопросы и ответы

Какие модели подходят для университетских лабораторий?

Для лабораторий рекомендуются EDU-версии с поддержкой вторичной разработки: Go2 EDU, G1 EDU, R1 EDU и H2 EDU. Модель подбирается с учётом задач, площади помещения и бюджета.

Что даёт EDU-версия?

EDU-версии поддерживают вторичную разработку: доступ к интерфейсам суставов и датчиков, работу с SDK и ROS 2.

Чем Go2 EDU отличается от Go2 PRO?

Go2 EDU поддерживает вторичную разработку и оснащается камерой глубины, датчиками усилия в стопах и аккумулятором 15 000 мА·ч. Go2 PRO вторичную разработку не поддерживает.

Какие гуманоиды поддерживают разработку?

R1 EDU и G1 EDU поставляются с поддержкой разработки. Для H2 вторичная разработка предусмотрена в версии H2 EDU.

Поддерживается ли программирование на Python?

Да. Для моделей с поддержкой вторичной разработки доступны unitree_sdk2_python, C++ SDK и пакет для ROS 2. Набор функций зависит от модели и версии.

Где опубликованы полные технические характеристики?

В каталоге Unitree 2026. Сравнительные таблицы четвероногих роботов и гуманоидов приведены на страницах 10 и 17.

Как узнать стоимость робота?

Стоимость зависит от модели, версии и комплектации и указывается в коммерческом предложении. Для расчёта оставьте заявку.

Подберём робота Unitree

Расскажите о задаче: исследования, производство, безопасность или мероприятия. Подготовим коммерческое предложение.
Поля со звёздочкой (*) обязательны. Отправляя заявку, вы соглашаетесь на обработку контактных данных для подготовки коммерческого предложения.