Роботы и исследования · 9 ноября 2026
Как робот держит равновесие и почему обычный шаг так сложен
За одним шагом гуманоида стоит согласованная работа суставов, измерений и алгоритмов. Рассматриваем эту задачу с точки зрения инженерии.
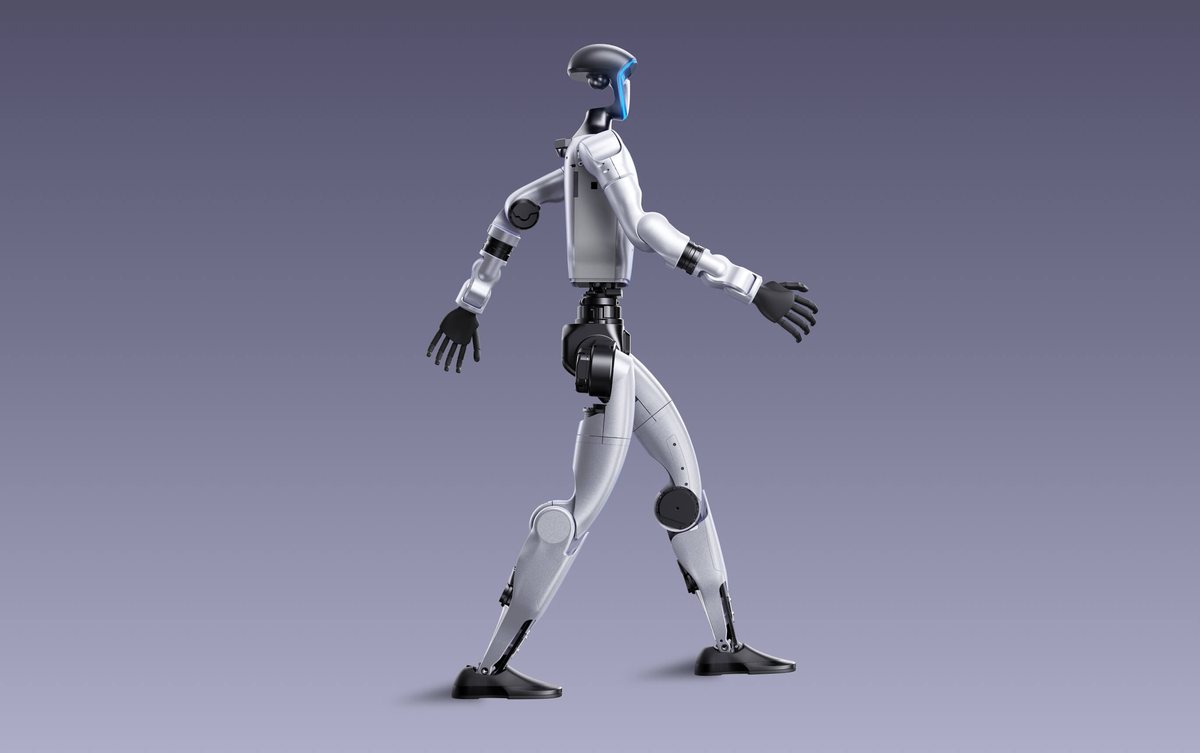
Робот поднимает одну ногу, переносит её вперёд и продолжает движение. Для наблюдателя это короткий эпизод. Для системы управления — изменение опоры, положения звеньев и взаимодействия с поверхностью. Даже обычный шаг объединяет множество связанных действий.
Поэтому робот-гуманоид для университета интересен как объект изучения механики, автоматического управления и вычислительных методов. Через движение можно рассматривать задачи, которые иначе остаются набором отдельных формул и моделей.
Почему стоять и шагать разные задачи
Когда робот опирается на обе стопы, область опоры отличается от ситуации, в которой одна стопа поднята. Вместе с положением звеньев меняется распределение массы и условия равновесия.
Для медленных, близких к статическим положений полезна упрощённая модель: проекция центра масс должна находиться внутри области опоры. Она помогает объяснить, почему перенос корпуса связан с подготовкой шага.
При динамическом движении одного такого условия недостаточно. Значение имеют скорости, ускорения и силы контакта. Именно поэтому алгоритм ходьбы нельзя свести к последовательному воспроизведению нескольких красивых поз.
Что означает согласованное движение суставов
Нога робота представляет собой систему звеньев и соединений. Изменение угла в одном суставе влияет на положение других частей конструкции относительно поверхности и корпуса.
Чтобы переместить стопу в нужную точку, требуется согласовать несколько движений. Чтобы сохранить положение корпуса, приходится учитывать ещё больше связей. Это знакомит студентов с кинематикой: описанием положения и движения механизма.
Следующий уровень — динамика. Здесь к геометрии добавляются массы звеньев, ускорения и необходимые усилия приводов. Одна и та же траектория при разном темпе выполнения может предъявлять разные требования к системе.
Зачем нужна обратная связь
Реальное движение отличается от идеального расчёта. Поверхность, состояние контакта и другие факторы влияют на поведение платформы. Система управления использует измерения, чтобы оценивать состояние и уточнять команды.
В зависимости от конструкции используются данные о положении суставов, движении корпуса и другие сигналы. Инерциальные измерения помогают описывать вращение и ускорение, а датчики приводов дают сведения о работе звеньев.
Так возникает замкнутый цикл: команда вызывает движение, измерения описывают состояние, а контроллер рассчитывает дальнейшее действие. Для студента это наглядная связь между теорией управления и физическим устройством.
Где в этой задаче находится Unitree G1
Unitree G1 — семейство гуманоидных платформ. В таблице производителя отдельно представлены G1 и G1 EDU. Возможность вторичной разработки указана для EDU, поэтому исследовательский сценарий связывают с конкретной версией и доступными интерфейсами.
Для понимания задачи полезно разделять готовое движение платформы и собственный алгоритм студенческой команды. Наблюдение за движением, анализ предоставленных данных и разработка контроллера — разные уровни работы с роботом.
Это позволяет подобрать содержательную тему для конкретного курса. На одном уровне студенты изучают кинематическую модель, на другом — обрабатывают записи, на следующем — работают с алгоритмами в подготовленной среде.
Почему исследования часто начинаются в симуляции
В симуляторе можно задать модель робота и рассматривать её поведение при выбранных условиях. Это даёт возможность изучать параметры и сравнивать подходы до физического испытания.
Unitree публикует проект unitree_mujoco для симуляции с использованием инструментов своего программного окружения. Наличие модели не отменяет различий между расчётной средой и реальным роботом: контакт, задержки и свойства механики могут воспроизводиться с ограниченной точностью.
Для учебной работы само это различие представляет интерес. Студенты могут объяснять, какие предположения заложены в модель и какие результаты требуют отдельной проверки. Физические испытания проводятся по инструкции производителя, в подготовленной зоне и под руководством специалистов.
Какие темы объединяет один шаг
В лаборатории робототехники можно связать линейную алгебру, программирование, механику и управление. Один проект рассматривает положение стопы, другой — изменения состояния корпуса, третий — визуализацию данных движения.
У такой работы есть конкретный инженерный объект и наблюдаемое поведение. Это помогает обсуждать не только выбранный метод, но и его предпосылки, ограничения и область применения.
Познакомьтесь с роботами для вузов и исследовательских лабораторий Kerneu Group и каталогами оборудования.